- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
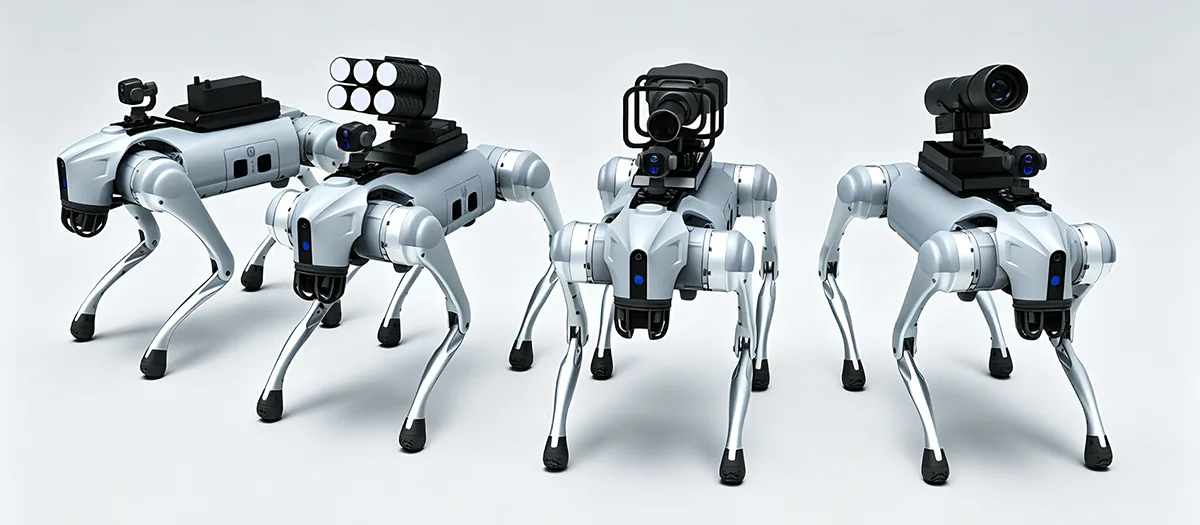
Apa yang Menjadikan Anjing Robot Sesuai untuk Operasi Perindustrian yang Kompleks?
A Anjing Robotdireka bentuk untuk bergerak melebihi had robot mudah alih beroda konvensional apabila tugas industri melibatkan tangga, cerun, tanah tidak rata, laluan sempit, serpihan, terowong atau rupa bumi sukar lain. Nilainya datang daripada gabungan mobiliti berkaki empat, navigasi autonomi, persepsi alam sekitar, penderiaan khusus tugas, peralatan modular dan operasi berterusan. Bagi pengguna industri, bagaimanapun, mobiliti sahaja tidak mencukupi. Platform praktikal juga perlu menyokong pergerakan yang stabil, pengumpulan data, penyepaduan peralatan, pengurusan bateri, penyelenggaraan dan operasi di bawah keadaan persekitaran yang ditetapkan. Ini menjadikan seni bina platform dan perancangan aplikasi sebagai pusat kepada pelaksanaan yang berjaya merentas pemeriksaan, pemantauan infrastruktur, pembuatan pintar, sokongan kecemasan dan senario operasi profesional yang lain.
Jadual Kandungan
Klik bahagian untuk melompat terus ke perbincangan teknikal yang sepadan.
- 1. Apa yang Mentakrifkan Robot Berempat Perindustrian?
- 2. Apakah yang Menjadikan Mobiliti Berkaki Berguna di Kawasan Sukar?
- 3. Apakah Fungsi Autonomi yang Meningkatkan Operasi Perindustrian?
- 4. Apakah Peranan yang Dimainkan oleh Persepsi Pelbagai Penderia?
- 5. Apakah Tugasan Pemeriksaan yang Boleh Disokong oleh Platform Berempat?
- 6. Apakah Peralatan Modular yang Boleh Ditambah pada Platform?
- 7. Apakah Syarat-Syarat yang Perlu Dicipta untuk Platform?
- 8. Bagaimanakah Robot Berempat Boleh Mengurangkan Pendedahan kepada Kawasan Kerja Sukar?
- 9. Bagaimanakah Peralatan dan Penderia Perlu Disepadukan?
- 10. Apakah yang Perlu Dinilai oleh Pembeli Sebelum Memilih Platform?
- 11. Apakah Rupa Proses Penggunaan Berstruktur?
- 12. Apakah Hala Tuju Masa Depan Robotik Kuadrup Perindustrian?
- 13. Soalan Lazim
Apa yang Mentakrifkan Robot Kuadrup Perindustrian?
Robot berkaki empat perindustrian ialah platform robot mudah alih yang dibina di sekeliling pergerakan kaki dan bukannya roda atau trek. Struktur berkaki empatnya membolehkannya merundingkan perubahan ketinggian dan tanah yang tidak teratur sambil membawa penderia, peralatan komunikasi, perkakasan pengkomputeran dan peralatan khusus aplikasi lain.
Ciri yang menentukan bukan sekadar rupa empat kaki. Nilai platform berkaki empat datang daripada penyelarasan antara pergerakan, persepsi, kawalan, kuasa, struktur dan peralatan tugas. Robot perlu memahami persekitarannya, menyesuaikan pergerakannya, mengekalkan keseimbangan dan menjalankan rutin operasi yang ditetapkan.
Reka bentuk berorientasikan sistem ini memisahkan platform berkaki empat industri daripada mesin kawalan jauh yang ringkas. Platform profesional mungkin menyokong perancangan laluan autonomi, pengelakan halangan, pengumpulan data, pemantauan peralatan dan rutin rondaan berulang. Fungsi ini membolehkan robot mengambil bahagian dalam aliran kerja operasi yang lebih luas dan bukannya bertindak sebagai kamera mudah alih sahaja.
Mobiliti Berkaki Pergerakan berkaki empat membolehkan platform untuk merundingkan tangga, cerun, celah, lantai tidak rata, tanah longgar dan perubahan lain dalam rupa bumi.
Navigasi Pintar Persepsi, perancangan laluan, kedudukan, dan pengelakan halangan boleh menyokong pergerakan yang lebih autonomi melalui persekitaran yang kompleks.
Platform Boleh Dikembangkan Penderia dan peralatan modular boleh menyesuaikan pangkalan robotik yang sama kepada tugas pemeriksaan, pemantauan dan industri yang berbeza.
Mengapa mobiliti berkaki empat mengubah automasi industri
Robot beroda tradisional berprestasi terbaik pada permukaan yang agak boleh diramal. Kecekapan mereka boleh berkurangan apabila tangga, parit, bahan longgar, ambang dinaikkan atau rupa bumi yang tidak rata mengganggu laluan. Sistem yang dijejaki boleh mengendalikan beberapa permukaan yang mencabar, tetapi mereka juga mempunyai had dalam ruang yang sempit dan apabila persekitaran mengandungi perubahan ketinggian yang kerap.
Pergerakan kaki mendekati masalah secara berbeza. Setiap kaki boleh dikawal secara individu, membolehkan robot meletakkan kakinya mengikut rupa bumi. Ini memberikan lebih banyak pilihan untuk mengekalkan keseimbangan semasa bergerak melalui persekitaran yang tidak teratur.
Untuk aplikasi industri, faedah praktikal ialah akses. Robot yang boleh bergerak melalui lebih banyak jenis rupa bumi berpotensi mencapai tempat pemeriksaan, kawasan peralatan, terowong, bengkel dan lokasi lain yang platform mudah alih konvensional mungkin memerlukan infrastruktur tambahan.
- Pergerakan empat kaki menyokong perubahan ketinggian dan tanah yang tidak rata.
- Navigasi autonomi boleh mengurangkan keperluan untuk pemanduan manual yang berterusan.
- Penderia menyediakan maklumat persekitaran untuk pergerakan dan tugas pemeriksaan.
- Antara muka modular membolehkan peralatan yang berbeza dipasang untuk aplikasi yang berbeza.
- Pengumpulan data digital boleh menghubungkan operasi lapangan dengan analisis kemudian.
Prinsip terasQuadruped industri harus dinilai sebagai sistem pengendalian mudah alih yang lengkap. Mobiliti adalah penting, tetapi persepsi, kawalan, penyepaduan peralatan, kuasa dan fungsi data menentukan sejauh mana mobiliti itu berguna.
Apa yang Menjadikan Mobiliti Berkaki Berguna di Kawasan Sukar?
Bentuk muka bumi yang sukar adalah salah satu kawasan aplikasi paling jelas untuk robotik berkaki empat. Tapak perindustrian boleh mengandungi tangga, tanjakan, parit, laluan pejalan kaki sempit, runtuhan, kawasan berlumpur, lantai tidak rata dan perubahan ketinggian permukaan. Platform yang direka hanya untuk lantai rata mungkin memerlukan infrastruktur tambahan atau mungkin tidak dapat mencapai kawasan tertentu.
Robot berkaki empat boleh meletakkan dan mengangkat kakinya secara individu, membolehkannya menyesuaikan postur badannya apabila rupa bumi berubah. Ini boleh menyokong pergerakan di atas cerun, tangga, celah dan permukaan yang tidak teratur sambil mengekalkan hubungan yang lebih stabil antara platform dan tanah.
Tangga dan ketinggian berubah
Tangga ialah contoh mudah rupa bumi yang boleh mencabar platform beroda. Setiap roda perlu mengekalkan sentuhan yang sesuai dengan permukaan, manakala robot mesti mengatasi perubahan menegak berulang. Platform berkaki boleh mengangkat kaki individu dan melaraskan posturnya untuk bergerak antara langkah.
Keupayaan tepat masih bergantung pada reka bentuk robot, geometri langkah, sistem kawalan, dan keadaan persekitaran. Titik kejuruteraan yang penting ialah struktur berkaki menyediakan pilihan pergerakan tambahan yang tidak ada pada roda.
Cerun dan permukaan tidak rata
Persekitaran industri selalunya termasuk konkrit bercerun, kerikil, tanah gembur, tanah berlumpur, saluran saliran atau permukaan peralihan. Platform berkaki empat boleh menyesuaikan kedudukan kaki dan sikap badannya apabila rupa bumi berubah.
Operasi yang stabil bergantung pada gabungan reka bentuk mekanikal, persepsi, kawalan berjalan, daya tarikan dan algoritma imbangan. Kaki menyediakan keupayaan pergerakan fizikal, manakala sistem kawalan menentukan bagaimana keupayaan itu digunakan.
Ruang yang sempit dan bersepah
Terowong industri, bengkel, koridor paip dan kawasan penyelenggaraan mungkin mengandungi halangan yang mengehadkan laluan yang tersedia. Platform berkaki empat padat boleh menavigasi melalui beberapa ruang ini tanpa memerlukan permukaan pemanduan rata yang berterusan.
| Keadaan muka bumi | Cabaran untuk Platform Mudah Alih Konvensional | Kelebihan Reka Bentuk Berempat |
|---|---|---|
| Langkah | Perubahan menegak boleh mengganggu sentuhan roda dan gerakan ke hadapan | Kaki individu boleh diangkat dan diletakkan pada ketinggian yang berbeza |
| Cerun Curam | Daya tarikan yang berkurangan dan pelarasan badan yang terhad boleh menjejaskan pergerakan | Kedudukan kaki dan postur badan boleh dilaraskan semasa pergerakan |
| runtuhan | Permukaan sentuhan yang tidak teratur boleh menyebabkan pergerakan roda tidak stabil | Penempatan kaki individu menyediakan lebih banyak pilihan untuk merundingkan halangan |
| Tanah Berlumpur | Daya tarikan roda atau trek boleh berbeza-beza merentasi permukaan lembut | Peletakan kaki boleh menyesuaikan diri dengan keadaan sentuhan yang berubah-ubah |
| Gaps dan Gullies | Sistem beroda mungkin memerlukan penjembatan atau lencongan | Pergerakan berkaki boleh mengemudi di sekeliling atau di atas ciri rupa bumi yang dipilih |
Keseimbangan adalah penting seperti pergerakan
Mampu bergerak di kawasan yang sukar tidak mencukupi. Platform perlu mengekalkan keseimbangan semasa membawa penderia dan peralatan. Perubahan mendadak dalam ketinggian tanah boleh menjejaskan pusat graviti dan pengagihan beban robot.
Oleh itu, sistem kawalan perlu menyelaraskan gaya berjalan, postur, maklum balas sensor, dan kelajuan pergerakan. Fungsi anti goncang dan anti hujung boleh membantu mengekalkan operasi yang stabil dalam sampul operasi yang ditetapkan.
Ini amat relevan apabila robot membawa kamera atau peralatan pengukuran. Pergerakan yang berlebihan boleh mengurangkan kualiti data yang dikumpul walaupun robot itu sendiri kekal tegak.
Apakah Fungsi Autonomi yang Meningkatkan Operasi Perindustrian?
Robotik industri menjadi lebih berguna apabila platform boleh melakukan tugas yang boleh diulang tanpa memerlukan stereng manual yang berterusan. Fungsi autonomi boleh mengurangkan beban kerja operator sambil menjadikan pergerakan dan pengumpulan data lebih berstruktur.
Platform berkaki empat moden boleh menggabungkan persepsi alam sekitar, kedudukan, perancangan laluan, pengelakan halangan, pelaksanaan tugas dan rakaman data. Tahap autonomi bergantung pada seni bina robot, penderia, perisian, keadaan komunikasi dan persekitaran operasi.
Persepsi alam sekitar
Sebelum robot mudah alih boleh menavigasi secara autonomi, ia memerlukan maklumat tentang persekitaran di sekelilingnya. Penderia boleh mengenal pasti halangan, perubahan rupa bumi, laluan terbuka dan ciri lain yang berkaitan.
Data persepsi kemudiannya digunakan oleh sistem navigasi untuk menentukan bagaimana robot harus bergerak. Dalam persekitaran yang berubah-ubah, proses ini mungkin perlu berjalan secara berterusan dan bukannya berdasarkan peta tetap sahaja.
Perancangan laluan dan mengelakkan halangan
Perancangan laluan menentukan cara robot boleh bergerak antara titik yang ditentukan. Pengelakan halangan membantu ia menyesuaikan diri apabila objek menghalang laluan yang dirancang atau apabila keadaan persekitaran berubah.
Untuk pemeriksaan industri, ini boleh menyokong laluan berulang di sekitar peralatan, melalui kemudahan, atau antara tempat pemeriksaan yang ditetapkan. Operator boleh memberi lebih tumpuan kepada hasil pemeriksaan daripada mengawal setiap pergerakan secara manual.
Penjadualan tugas dan pengumpulan data
Rutin pemeriksaan autonomi boleh menggabungkan pergerakan dengan penderiaan. Robot mungkin mengembara ke lokasi yang ditentukan, mengumpul imej atau bacaan sensor, merekodkan keputusan, dan kemudian meneruskan ke lokasi seterusnya.
Ini mewujudkan aliran kerja digital di mana pergerakan robot dan maklumat yang dikumpul disambungkan. Daripada hanya menghasilkan aliran video, sistem boleh membina rekod hasil pemeriksaan berstruktur.
Perceive
Penderia mengumpul maklumat tentang rupa bumi, halangan, peralatan dan keadaan sekeliling.
Rancang
Sistem navigasi menentukan laluan yang sesuai mengikut ruang yang ada dan keperluan tugas.
Bertindak
Kaki dan sistem kawalan menyelaraskan pergerakan sambil menyesuaikan diri dengan perubahan dalam persekitaran.
Rekod
Imej pemeriksaan, ukuran penderia dan maklumat pengendalian boleh disimpan untuk analisis lanjut.
Autonomi harus dipadankan dengan persekitaran
Operasi autonomi tidak bermakna bahawa setiap persekitaran industri harus tanpa pengawasan sepenuhnya. Sesetengah persekitaran memerlukan penyeliaan yang ditentukan, campur tangan jauh atau pengesahan pengendali sebelum tugasan tertentu.
Pendekatan yang lebih praktikal ialah mengenal pasti bahagian aliran kerja yang boleh diautomasikan dengan pasti dan di mana pembuatan keputusan manusia kekal berguna. Navigasi, pengumpulan data berulang dan pelaksanaan laluan rutin adalah calon yang kuat untuk automasi, manakala penemuan luar biasa mungkin memerlukan penilaian manusia tambahan.
Apakah Peranan yang Dimainkan oleh Persepsi Berbilang Penderia?
Persepsi memberikan robot mudah alih maklumat yang diperlukan untuk memahami persekitarannya dan melaksanakan tugas khusus aplikasi. Penderia tunggal jarang memberikan setiap jenis maklumat yang diperlukan untuk operasi industri.
Kamera visual boleh memberikan imej terperinci. Penderia terma boleh mendedahkan perbezaan suhu. Penderia jarak boleh membantu robot memahami geometri sekeliling. Penderia lain boleh menyokong penyetempatan, pengukuran persekitaran atau pemeriksaan khusus peralatan.
Penderiaan visual
Kamera definisi tinggi boleh menangkap imej dan video untuk pemerhatian peralatan, semakan infrastruktur, pemantauan kemudahan dan dokumentasi. Data visual sering menjadi titik permulaan untuk pemeriksaan kerana pengendali boleh menyemak secara langsung rupa komponen dan permukaan.
Penderiaan haba
Pengimejan terma boleh mengenal pasti variasi suhu yang mungkin tidak jelas dalam imej cahaya nampak. Ini boleh berguna di sekitar peralatan elektrik, mesin, sistem kuasa dan aset lain yang corak haba yang tidak normal mungkin menunjukkan keadaan yang memerlukan penilaian lanjut.
Persepsi ruang
Maklumat jarak dan kedalaman boleh membantu robot memahami halangan, koridor, langkah dan ciri persekitaran yang lain. Ini menyokong navigasi dan juga boleh menyumbang kepada pemetaan dan dokumentasi spatial.
| Kategori Sensor | Maklumat Utama | Peranan Perindustrian Berpotensi |
|---|---|---|
| Kamera Kelihatan-Cahaya | Imej dan video | Pemeriksaan visual, dokumentasi, pemerhatian peralatan |
| Kamera Terma | Corak suhu | Pemeriksaan keadaan terma dan pengecaman haba yang tidak normal |
| Penderia Kedalaman atau Julat | Jarak dan hubungan ruang | Navigasi, mengelakkan halangan dan pemetaan alam sekitar |
| Penderia Persekitaran | Pengukuran alam sekitar yang ditentukan | Pemantauan tapak dan pengumpulan data khusus aplikasi |
Mengapa gabungan sensor penting
Gabungan sensor menggabungkan maklumat daripada sumber penderiaan yang berbeza untuk mencipta perwakilan persekitaran yang lebih lengkap. Kamera mungkin mengenali rupa objek, manakala sensor kedalaman menyediakan jarak dan kedudukannya.
Maklumat terma kemudiannya boleh menambah lapisan lain dengan menunjukkan sama ada objek mempunyai corak suhu yang luar biasa. Menggabungkan sumber ini boleh menjadikan pemeriksaan dan navigasi lebih bermaklumat daripada bergantung pada satu penderia sahaja.
Pilihan muatan bergantung pada tugas
Lebih banyak penderia tidak semestinya bermakna sistem yang lebih baik. Setiap komponen tambahan menambah berat, keperluan kuasa, kekangan pemasangan, permintaan pemprosesan data dan pertimbangan penyelenggaraan.
Pendekatan yang betul ialah memilih hanya maklumat yang diperlukan untuk tugas yang ditetapkan. Platform pemeriksaan visual mungkin tidak memerlukan koleksi besar penderia alam sekitar, manakala projek pemantauan industri mungkin memerlukan beberapa jenis data untuk menghasilkan hasil yang berguna.
Apakah Tugas Pemeriksaan yang Boleh Disokong oleh Platform Berempat?
Pemeriksaan ialah salah satu aplikasi industri yang paling praktikal untuk robotik berkaki empat kerana platform boleh bergerak melalui lokasi yang mungkin menyusahkan orang ramai atau sukar untuk mesin beroda.
Robot boleh mengikut laluan yang ditetapkan, berhenti di tempat pemeriksaan, mengumpul imej atau data penderia, dan mengembalikan maklumat kepada sistem analisis. Ini mewujudkan aliran kerja pemeriksaan berulang yang boleh dijadualkan mengikut keperluan operasi kemudahan.
Pemeriksaan kilang dan bengkel
Dalam persekitaran pembuatan, peralatan sering diedarkan di seluruh kemudahan yang besar. Sesetengah kawasan mungkin dinaikkan, sempit atau dipisahkan oleh perubahan paras lantai.
Platform berkaki empat boleh menavigasi bahagian pilihan kemudahan dan mengumpul maklumat visual daripada mesin, saluran paip, kabinet elektrik, kawasan struktur dan aset lain yang ditetapkan.
Pemantauan kuasa dan peralatan
Penderia terma dan visual boleh digabungkan untuk pemeriksaan peralatan di mana perbezaan suhu adalah relevan. Robot boleh mengumpul imej di lokasi yang telah ditetapkan dan membandingkan hasil semasa dengan rekod sejarah.
Pemeriksaan terowong dan kawasan terkurung
Terowong, koridor paip dan kawasan sempit lain boleh menimbulkan cabaran akses. Robot mudah alih padat boleh memasuki ruang tersebut sambil membawa kamera, pencahayaan atau penderia lain yang sesuai untuk tugas pemeriksaan.
Pemerhatian infrastruktur
Aset infrastruktur selalunya memerlukan pemeriksaan berulang di kawasan yang serupa. Laluan robot yang boleh diulang boleh membantu menyeragamkan pengumpulan imej dan menyediakan urutan operasi yang konsisten.
- Pemeriksaan rutin:Ikuti laluan yang dipratentukan dan kumpulkan data visual atau penderia yang berulang.
- Pemantauan peralatan:Gabungkan maklumat visual dan haba untuk penilaian keadaan.
- Pemerhatian struktur:Tangkap imej permukaan yang dipilih, sambungan, paip dan aset fizikal lain.
- Dokumentasi data:Bina rekod pemeriksaan bertanda masa untuk perbandingan dan analisis kemudian.
Kelebihan pemeriksaanAutomasi yang paling berguna bukan sekadar menggantikan laluan pemeriksaan berjalan kaki. Ia mewujudkan kitaran berulang di mana pergerakan, penderiaan, rakaman data dan analisis kemudian disambungkan.
Data pemeriksaan hendaklah berstruktur
Koleksi imej yang besar tidak berguna secara automatik. Sistem harus mengaitkan data dengan lokasi, peralatan, laluan, atau tempat pemeriksaan tertentu supaya pengendali dapat memahami dari mana datangnya setiap pemerhatian.
Apabila sistem pemeriksaan robotik digabungkan dengan perisian yang sesuai, maklumat yang terhasil boleh menyokong analisis trend, perancangan penyelenggaraan dan pemeriksaan susulan. Aliran kerja yang tepat bergantung pada kemudahan dan maklumat yang diperlukan.
Apakah Peralatan Modular yang Boleh Ditambah pada Platform?
Modulariti membolehkan satu platform robotik menyokong tugas yang berbeza dengan menukar atau menambah peralatan. Ini amat berguna dalam persekitaran industri di mana beberapa jenis pemeriksaan dan pemantauan mungkin diperlukan.
Peralatan yang mungkin termasuk kamera cahaya boleh dilihat, sistem pengimejan terma, pengesan gas, unit pencahayaan, peranti komunikasi, penderia alam sekitar dan modul khusus tugas lain. Konfigurasi yang tepat bergantung pada kapasiti beban robot, sistem elektrik, antara muka pelekap dan keadaan operasi.
Peralatan pemeriksaan
Kamera dan sistem pengimejan terma boleh mengubah robot menjadi platform pemeriksaan mudah alih. Kamera visual boleh mendokumentasikan keadaan fizikal, manakala penderia haba boleh memberikan maklumat tambahan tentang pengagihan haba.
Peralatan alam sekitar
Penderia gas dan alam sekitar boleh membenarkan robot mengumpul ukuran dari kawasan yang mungkin tidak sesuai untuk akses manual. Ini boleh menyokong aliran kerja pemantauan dalam kemudahan perindustrian, terowong, bengkel dan persekitaran lain yang ditetapkan.
Peralatan pencahayaan dan komunikasi
Modul pencahayaan boleh meningkatkan kualiti imej di kawasan gelap dan menyokong operasi di lokasi dengan pencahayaan terhad. Peralatan komunikasi boleh membenarkan pengendali bertukar maklumat dengan kakitangan di kawasan operasi.
Modul Visual Menangkap imej dan video untuk pemeriksaan visual, dokumentasi dan pemerhatian peralatan.
Modul Terma Menyediakan maklumat berkaitan suhu untuk melengkapkan pemeriksaan visual konvensional.
Modul Alam Sekitar Mengumpul gas, udara atau ukuran persekitaran lain yang ditentukan mengikut aplikasi.
Modulariti sepatutnya mempunyai antara muka yang ditentukan
Sistem modular hanya praktikal apabila peralatan boleh dipasang tanpa menimbulkan masalah keserasian yang tidak perlu. Titik pelekap, sambungan elektrik, antara muka data, dimensi fizikal dan had berat hendaklah ditakrifkan dengan jelas.
Antara muka standard boleh memudahkan perubahan antara konfigurasi peralatan. Pada masa yang sama, projek khusus mungkin memerlukan kurungan tersuai, perumah atau susunan kuasa apabila antara muka standard tidak memenuhi keperluan aplikasi.
Kuasa dan berat mesti dipertimbangkan bersama
Setiap modul tambahan menukar konfigurasi operasi yang lengkap. Sensor yang lebih berat meningkatkan beban yang dibawa oleh kaki dan sistem pendorong. Elektronik tambahan boleh meningkatkan penggunaan elektrik. Perumahan yang lebih besar boleh menjejaskan pusat graviti atau menyekat pergerakan robot.
Oleh itu reka bentuk modular berfungsi paling baik apabila robot telah dibangunkan dengan perhatian yang mencukupi kepada hubungan mekanikal dan elektrik antara platform asas dan peralatannya.
Apakah Syarat-Syarat yang Harus Diciptakan Platform?
Persekitaran industri berbeza dengan ketara. Lantai bengkel memberikan cabaran yang berbeza dari kawasan pembinaan luar, manakala terowong memperkenalkan kekangan yang berbeza dari tapak perindustrian terbuka.
Sebelum memilih atau membangunkan platform robotik, keadaan persekitaran harus ditakrifkan dengan jelas. Keadaan ini mempengaruhi struktur, penderia, algoritma pergerakan, pengedap, tingkah laku bateri dan keperluan penyelenggaraan.
Hujan dan lembapan
Persekitaran luar boleh mendedahkan peralatan robotik kepada hujan, percikan air dan kelembapan yang tinggi. Tahap perlindungan yang sesuai bergantung pada reka bentuk platform dan persekitaran operasi yang dimaksudkan.
Kelembapan juga boleh menjejaskan penderia dan penyambung. Untuk operasi luar yang berulang, komponen ini harus dipertimbangkan semasa reka bentuk mekanikal dan elektrik dan bukannya dianggap sebagai butiran sekunder.
Habuk dan bahan longgar
Tapak industri boleh mengandungi habuk, pasir, serpihan atau bahan zarahan lain. Bahan sedemikian boleh memasuki mekanisme bergerak atau menjejaskan keterlihatan sensor.
Oleh itu, perlindungan, prosedur pembersihan, akses penyelenggaraan dan pemilihan komponen harus mencerminkan keadaan tapak sebenar.
Suhu
Prestasi bateri, elektronik, penderia dan bahan mekanikal boleh bertindak balas secara berbeza terhadap perubahan suhu. Platform yang dimaksudkan untuk keadaan suhu yang luas harus dinilai terhadap julat sebenar yang dijangkakan semasa operasi.
Getaran dan impak
Pergerakan kaki mencipta gerakan mekanikal berulang, manakala rupa bumi yang kasar boleh menimbulkan kejutan tambahan. Oleh itu, penderia sensitif dan peralatan elektronik memerlukan pemasangan dan perlindungan yang sesuai.
| Faktor Persekitaran | Potensi Kesan | Pertimbangan Reka Bentuk |
|---|---|---|
| Kelembapan | Boleh menjejaskan penyambung, elektronik dan penderia | Prosedur kepungan, pengedap dan penyelenggaraan yang sesuai |
| habuk | Boleh memasuki kawasan mekanikal atau elektronik | Perlindungan, akses pembersihan, dan pemilihan komponen yang sesuai |
| Suhu | Boleh mempengaruhi tingkah laku bateri dan elektronik | Julat operasi yang ditetapkan dan penilaian alam sekitar yang berkaitan |
| Getaran | Boleh menjejaskan data sensor dan komponen mekanikal | Pemasangan yang sesuai, reka bentuk struktur dan penilaian getaran |
| Kesan | Boleh menekankan kaki, perumah, lekap, dan elektronik | Perlindungan dan pengesahan struktur di bawah syarat yang ditetapkan |
Persekitaran menentukan konfigurasi yang betul
Tiada konfigurasi universal yang sesuai untuk setiap tapak perindustrian. Persekitaran pengendalian hendaklah didokumenkan sebelum robot dipilih.
Maklumat berguna boleh termasuk operasi dalaman atau luaran, jenis permukaan, julat suhu, kehadiran habuk atau lembapan, lebar koridor, dimensi tangga, halangan yang dijangka, muatan yang diperlukan dan keadaan komunikasi.
Bagaimanakah Robot Berempat Boleh Mengurangkan Pendedahan kepada Kawasan Kerja Sukar?
Satu aplikasi penting robotik industri ialah mengurangkan keperluan untuk orang ramai memasuki lokasi yang sukar diakses, tidak selesa, atau tidak sesuai untuk pemeriksaan manual rutin.
Robot mudah alih boleh membawa kamera dan penderia ke kawasan yang ditentukan manakala pengendali kekal pada kedudukan kawalan yang lebih mudah. Ini boleh menyokong pemeriksaan dan pengumpulan data tanpa memerlukan kakitangan mengikuti setiap laluan pemeriksaan secara fizikal.
Mengurangkan pendedahan rutin
Sesetengah tugas industri melibatkan pergerakan berulang melalui persekitaran yang panas, berdebu, basah, bising, sempit atau sukar. Menggunakan platform mudah alih untuk pengumpulan data rutin boleh mengurangkan kekerapan kakitangan perlu memasuki kawasan tersebut.
Robot tidak menghapuskan setiap keperluan untuk campur tangan manusia. Penyelenggaraan, penemuan luar biasa, pembaikan dan tugas di luar keupayaan robot mungkin masih memerlukan kakitangan terlatih. Tujuannya adalah untuk memindahkan aktiviti pemeriksaan dan pemantauan yang sesuai ke dalam model operasi yang lebih terkawal.
Pemerhatian dan komunikasi jauh
Modul kamera dan komunikasi boleh memberikan operator maklumat dari lapangan tanpa memerlukan mereka berdiri di sebelah peralatan yang sedang diperiksa.
Untuk pasukan penyelenggaraan, ini boleh berguna semasa pemeriksaan awal. Robot boleh mengumpul maklumat visual terlebih dahulu, membolehkan juruteknik menentukan jenis kerja susulan yang mungkin diperlukan sebelum memasuki kawasan tersebut.
Pengurangan risiko bergantung pada reka bentuk sistem
Robot tidak selamat secara automatik hanya kerana ia jauh. Sistem yang lengkap memerlukan navigasi yang sesuai, mengelakkan halangan, komunikasi, prosedur kecemasan, amalan penyelenggaraan dan had operasi.
Oleh itu, robot harus dianggap sebagai alat kejuruteraan dengan keupayaan yang ditentukan dan bukannya sebagai pengganti universal untuk kerja manusia.
- Tentukan tugas yang boleh dilakukan dari jauh.
- Tetapkan sempadan operasi yang selamat untuk robot.
- Menyediakan komunikasi yang sesuai dan fungsi kawalan kecemasan.
- Mengekalkan penderia dan komponen mekanikal mengikut keadaan operasi.
- Pastikan campur tangan manusia tersedia untuk situasi di luar keupayaan yang ditentukan oleh robot.
Bagaimanakah Peralatan dan Penderia Perlu Disepadukan?
Penyepaduan peralatan menentukan sama ada robot boleh melaksanakan tugas yang dimaksudkan tanpa menjejaskan mobiliti, keseimbangan, ketersediaan kuasa atau kualiti data. Penderia yang berfungsi dengan baik pada bangku mungkin memerlukan struktur pelekap yang berbeza sebaik sahaja ia dipasang pada platform berkaki empat yang bergerak.
Pemasangan mekanikal
Titik pelekap hendaklah menyokong peralatan dengan selamat sambil mengekalkan akses yang mencukupi untuk pemasangan dan penyelenggaraan. Lokasi peralatan juga penting kerana ia boleh menjejaskan pusat graviti dan pergerakan robot.
Untuk kamera dan penderia yang memerlukan pandangan yang stabil, sistem pelekap juga harus mempertimbangkan pergerakan dan getaran. Peralatan memerlukan medan pandangan yang sesuai tanpa mengganggu kaki robot atau komponen lain.
Penyepaduan elektrik
Setiap modul tambahan mewujudkan keperluan elektrik. Kamera, sistem terma, modul pengkomputeran, pencahayaan, peralatan komunikasi dan penderia alam sekitar mungkin mempunyai keperluan voltan dan arus yang berbeza.
Seni bina kuasa perlu menampung beban ini sambil mengekalkan keserasian dengan bateri robot dan elektronik kawalan.
Penyepaduan data
Sistem robotik moden boleh menjana sejumlah besar imej, penderia dan data navigasi. Sistem harus menentukan cara maklumat dikumpul, dihantar, disimpan dan diproses.
Untuk aplikasi pemeriksaan, data sebaiknya kekal disambungkan kepada maklumat lokasi dan masa supaya analisis kemudian dapat mengenal pasti dengan tepat di mana pemerhatian tertentu dikumpul.
| Kawasan Integrasi | Soalan Utama | Potensi Kesan |
|---|---|---|
| Berat badan | Bolehkah robot membawa pakej peralatan yang lengkap? | Mempengaruhi mobiliti, keseimbangan, dan beban mekanikal |
| kedudukan | Di manakah peralatan harus dipasang? | Boleh menjejaskan pusat graviti, medan pandangan dan pergerakan |
| kuasa | Apakah input elektrik yang diperlukan? | Menukar keperluan bateri dan pengurusan kuasa |
| Data | Bagaimanakah maklumat akan dihantar atau disimpan? | Menentukan komunikasi dan seni bina pemprosesan |
| Penyelenggaraan | Bolehkah modul itu diakses dan diganti? | Menjejaskan kebolehkhidmatan dan kesinambungan operasi |
Integrasi perlu dirancang sebelum digunakan
Perancangan awal boleh mengelakkan masalah seperti penderia yang disekat, penyambung tidak boleh diakses, kapasiti bateri yang tidak mencukupi atau pemasangan peralatan yang tidak stabil.
Maklumat teknikal yang berguna termasuk dimensi peralatan, berat, penggunaan kuasa, spesifikasi penyambung, antara muka komunikasi, keperluan pelekap, suhu operasi dan pendedahan alam sekitar yang dijangkakan.
Setelah parameter ini diketahui, platform robotik boleh dinilai sebagai sistem yang lengkap dan bukannya sebagai robot asas dengan peralatan ditambah selepas itu.
Apakah yang Perlu Dinilai Pembeli Sebelum Memilih Platform?
Memilih robot berkaki empat harus bermula dengan aplikasi dan bukannya dengan penampilan atau nombor prestasi tunggal. Platform canggih dari segi teknikal mungkin masih tidak sesuai jika ia tidak dapat menavigasi rupa bumi yang diperlukan, membawa peralatan yang diperlukan, beroperasi di bawah keadaan yang dijangkakan atau menyediakan data yang diperlukan.
Mulakan dengan persekitaran
Dokumentasikan permukaan, cerun, tangga, koridor, halangan, suhu, kelembapan, habuk dan ciri persekitaran yang lain. Faktor ini menentukan jenis mobiliti dan perlindungan yang diperlukan oleh platform.
Tentukan tugas operasi
Kenal pasti sama ada robot akan melakukan pemeriksaan, pemantauan, pengumpulan data, pengangkutan, pemerhatian peralatan atau fungsi lain yang ditetapkan. Tugas menentukan peralatan yang perlu dipasang.
Nilai mobiliti
Lihat lebih daripada keupayaan untuk berjalan. Pertimbangkan pendakian tangga, pengendalian cerun, rundingan halangan, kestabilan, kelajuan pergerakan, keupayaan membelok dan prestasi pada keadaan permukaan sebenar yang dijangkakan di tapak.
Semak kapasiti muatan dan integrasi
Pakej peralatan lengkap hendaklah dinilai, termasuk kamera, penderia, peranti komunikasi, struktur pelekap, bateri dan aksesori lain.
Semak fungsi autonomi
Tentukan sama ada sistem boleh menyokong perancangan laluan, pengelakan halangan, kedudukan, pengumpulan data automatik, penjadualan tugas dan pemantauan jarak jauh pada tahap yang diperlukan oleh projek.
- rupa bumi:Apakah permukaan, tangga, cerun dan halangan yang mesti dirundingkan oleh robot?
- Tugasan:Apakah tindakan atau maklumat fizikal yang mesti diberikan oleh robot?
- Muatan:Apakah peralatan yang mesti dibawa dan berapa beratnya?
- Kuasa:Apakah gabungan permintaan elektrik platform dan peralatan yang dipasang?
- Autonomi:Bahagian aliran kerja pengendalian yang manakah memerlukan pelaksanaan automatik?
- Persekitaran:Apakah keadaan suhu, habuk, lembapan, getaran atau kesan yang dijangkakan?
- Penyelenggaraan:Bagaimanakah penderia, bateri, kaki dan komponen lain akan diperiksa dan diservis?
Prinsip pemilihanPlatform terbaik tidak semestinya yang mempunyai lembaran spesifikasi terpanjang. Ia adalah ciri mobiliti, penderiaan, kuasa, penyepaduan peralatan, autonomi dan penyelenggaraannya sepadan dengan persekitaran operasi sebenar.
Apakah Rupa Proses Penggunaan Berstruktur?
Proses penggunaan berstruktur membantu mengubah konsep robotik umum menjadi sistem pengendalian dengan keperluan teknikal yang jelas. Ini amat penting untuk aplikasi industri kerana robot mesti berfungsi dengan persekitaran, peralatan, prosedur dan sistem data sedia ada.
- Tentukan senario operasi:Catat susun atur tapak, rupa bumi, keadaan persekitaran, laluan operasi dan tugas sasaran.
- Kenal pasti peralatan yang diperlukan:Tentukan kamera, penderia haba, peranti persekitaran, unit pencahayaan atau modul komunikasi yang diperlukan.
- Tetapkan parameter sistem:Sahkan berat, dimensi, keperluan kuasa, antara muka data, kedudukan pelekap dan akses penyelenggaraan.
- Bina laluan operasi:Tentukan kawasan, pusat pemeriksaan, laluan navigasi dan urutan pemeriksaan yang diperlukan oleh aplikasi.
- Sahkan mobiliti:Nilaikan pergerakan pada rupa bumi sebenar, termasuk tangga, cerun, halangan dan permukaan peralihan.
- Mengesahkan peralatan:Semak kualiti imej, bacaan sensor, komunikasi dan kestabilan peralatan semasa pergerakan.
- Tetapkan prosedur operasi:Tentukan pengecasan, penyelenggaraan, semakan data, campur tangan dan prosedur kecemasan.
Ujian tapak adalah penting
Ujian makmal tidak boleh menghasilkan semula setiap ciri kemudahan sebenar. Robot harus dinilai di bawah keadaan operasi yang mewakili apabila praktikal.
Ujian tapak boleh mendedahkan butiran yang sukar dikenal pasti semasa pembangunan umum. Sebuah koridor mungkin lebih sempit daripada yang dijangkakan. Tangga mungkin mempunyai ketinggian yang luar biasa. Permukaan tertentu mungkin memberikan daya tarikan yang kurang. Keadaan pencahayaan mungkin mengurangkan prestasi kamera.
Penemuan ini kemudiannya boleh digunakan untuk melaraskan perancangan laluan, penempatan peralatan, konfigurasi penderia atau prosedur pengendalian.
Aliran kerja data harus direka bentuk dengan robot
Automasi pemeriksaan menghasilkan nilai hanya apabila maklumat yang dikumpul boleh digunakan. Sistem yang berguna harus menentukan cara imej dan bacaan sensor disimpan, cara ia dikaitkan dengan lokasi, cara keabnormalan dikenal pasti dan cara pengendali menyemak keputusan.
Untuk pemeriksaan berulang, rekod sejarah juga boleh menyediakan asas untuk perbandingan. Robot boleh mengumpul data menggunakan laluan dan sudut pandangan yang serupa, menjadikan perubahan lebih mudah untuk dikenal pasti dari semasa ke semasa.
Penyelenggaraan mestilah sebahagian daripada penempatan
Robot mudah alih mengandungi komponen mekanikal dan elektronik yang mengalami pergerakan berulang. Kaki, sendi, motor, penderia, penyambung, bateri dan perumah pelindung semuanya memerlukan penyelenggaraan yang sesuai.
Oleh itu, pemeriksaan rutin harus dimasukkan dalam rancangan operasi dari awal. Akses mudah kepada komponen utama dan prosedur penggantian yang jelas boleh menjadikan operasi jangka panjang lebih praktikal.
Apakah Hala Tuju Masa Depan Robotik Kuadrup Perindustrian?
Pembangunan robotik berkaki empat perindustrian sedang menuju ke arah autonomi yang lebih besar, kesedaran alam sekitar yang lebih baik, integrasi peralatan yang lebih kukuh dan lebih banyak perisian khusus aplikasi. Arah pusat bukan sekadar menjadikan robot berjalan lebih baik, tetapi membolehkan mereka melakukan aliran kerja operasi yang lengkap dengan kurang campur tangan manual.
Operasi yang lebih pintar
Robot semakin dijangka untuk menggabungkan persepsi dan pergerakan dan bukannya menganggapnya sebagai fungsi yang berasingan. Platform boleh menggunakan maklumat alam sekitar untuk memutuskan tempat untuk bergerak, cara mengelakkan halangan dan tempat untuk melaksanakan tugas.
Ini mewujudkan hubungan yang lebih rapat antara robot fizikal dan perisian yang mengawalnya. Hasilnya boleh menjadi pergerakan yang lebih adaptif dalam persekitaran yang tidak dapat diwakili sepenuhnya oleh laluan tetap.
Pemeriksaan yang lebih bijak
Apabila kamera dan penderia mengumpul lebih banyak maklumat, analisis automatik menjadi semakin berguna. Pengiktirafan berasaskan AI boleh membantu mengenal pasti keadaan visual yang dipratentukan, menyusun imej pemeriksaan dan menyerlahkan kawasan yang patut disemak tambahan.
Contohnya, sistem boleh direka bentuk untuk mengenali anomali peralatan terpilih, perubahan permukaan atau keadaan lain yang ditakrifkan oleh aplikasi. Pengendali manusia kemudiannya boleh menumpukan pada pengesahan dan membuat keputusan daripada menyemak setiap imej dengan perhatian yang sama.
Modulariti yang lebih besar
Platform perindustrian masa hadapan berkemungkinan menyokong gabungan peralatan yang lebih luas. Satu pangkalan robotik boleh memuatkan penderia pemeriksaan yang berbeza, modul persekitaran, peralatan komunikasi atau peranti khusus tugas.
Ini memerlukan antara muka mekanikal dan elektrik yang lebih standard sambil masih membenarkan penyesuaian apabila projek khusus memerlukannya.
Integrasi dengan sistem maklumat industri
Peringkat seterusnya robotik industri berkemungkinan menghubungkan operasi fizikal dengan sistem pengurusan digital. Maklumat yang dijana robot boleh digabungkan dengan rekod peralatan, jadual penyelenggaraan, peta, sejarah pemeriksaan dan data digital lain.
Ini membolehkan robot menjadi sebahagian daripada aliran kerja industri yang lebih besar dan bukannya berfungsi sebagai mesin terpencil.
Autonomi Tinggi Lebih banyak tugas boleh dilakukan melalui navigasi autonomi, perancangan laluan, pengelakan halangan dan operasi berjadual.
Persepsi yang lebih baik Penderia berbilang dan analisis pintar boleh memberikan maklumat yang lebih kaya tentang peralatan dan persekitaran.
Integrasi yang lebih mendalam Platform robotik boleh menyambungkan mobiliti, penderia, kuasa, data dan perisian industri ke dalam aliran kerja operasi yang lebih lengkap.
Daripada mesin mudah alih kepada platform pengendalian pintar
Nilai jangka panjang robotik berkaki empat terletak pada gabungan mobiliti fizikal dan kecerdasan digital. Robot yang boleh berjalan merentasi rupa bumi yang sukar menyediakan akses fizikal. Sensor memberikan maklumat. Kawalan autonomi menyediakan kebolehulangan. Analisis berasaskan AI boleh membantu mentafsir data yang dikumpul. Perisian industri menghubungkan hasil tersebut dengan aliran kerja yang lebih luas.
Setiap keupayaan ini berguna secara bebas, tetapi gabungannya mewujudkan platform yang lebih berkebolehan. Lebih rapat ia disepadukan, lebih banyak aplikasi boleh disokong tanpa mereka bentuk semula keseluruhan sistem untuk setiap tugas baharu.
Prinsip menghadapi masa depanHala tuju robotik berkaki empat industri adalah ke arah sistem berorientasikan tugas yang menggabungkan mobiliti, persepsi, operasi autonomi, peralatan modular dan risikan data dalam satu platform yang diselaraskan.
Soalan Lazim
Apakah robot berkaki empat perindustrian?
Ia ialah platform robot mudah alih berkaki empat yang direka untuk tugas profesional seperti pemeriksaan, pemantauan, pengumpulan data dan operasi dalam persekitaran di mana robot beroda konvensional mungkin mengalami kesukaran mengemudi.
Mengapakah robot berkaki empat sesuai untuk rupa bumi yang tidak rata?
Empat kaki yang dikawal secara individu memberikan lebih banyak pilihan untuk penempatan kaki dan postur badan. Ini boleh membantu platform merundingkan tangga, cerun, celah, permukaan longgar dan perubahan lain dalam rupa bumi dalam keupayaan operasi yang ditetapkan.
Bolehkah robot berkaki empat beroperasi secara autonomi?
ya. Bergantung pada seni bina sistem, fungsi autonomi boleh merangkumi persepsi persekitaran, kedudukan, perancangan laluan, pengelakan halangan, pelaksanaan tugas dan pengumpulan data. Tahap autonomi yang sesuai bergantung pada aplikasi dan persekitaran.
Apakah penderia yang boleh dipasang pada platform berkaki empat?
Peralatan yang mungkin termasuk kamera cahaya boleh dilihat, sistem pengimejan terma, penderia kedalaman atau julat, peranti pemantauan alam sekitar, sistem pencahayaan, modul komunikasi dan peralatan khusus tugas lain. Konfigurasi yang tepat bergantung pada platform dan aplikasi.
Bolehkah robot berkaki empat digunakan untuk pemeriksaan industri?
ya. Ia boleh menyokong pemeriksaan rutin kemudahan industri, peralatan, infrastruktur, terowong, bengkel dan kawasan lain dengan mengikut laluan yang ditetapkan dan mengumpul data visual, haba atau penderia lain.
Bolehkah pengimejan terma disepadukan dengan robot?
ya. Pengimejan terma boleh digunakan bersama kamera konvensional apabila perbezaan suhu adalah berkaitan dengan tugas pemeriksaan. Penderia, kedudukan pelekap, keperluan kuasa, dan antara muka data hendaklah dinilai sebagai sebahagian daripada sistem yang lengkap.
Bolehkah peralatan tambahan ditambahkan pada robot?
Banyak platform profesional boleh menyokong peralatan modular, dengan syarat komponen tambahan kekal dalam had mekanikal, elektrik, berat dan antara muka yang ditetapkan. Kurungan tersuai atau komponen penyepaduan lain mungkin diperlukan untuk konfigurasi khusus.
Apakah yang perlu dipertimbangkan sebelum memilih platform?
Faktor penting termasuk rupa bumi, keperluan tangga dan cerun, persekitaran operasi, berat muatan, keperluan penderia, permintaan kuasa, fungsi autonomi, aliran kerja data, akses penyelenggaraan dan keadaan komunikasi.
Bolehkah platform yang sama menyokong aplikasi yang berbeza?
ya. Reka bentuk modular boleh membenarkan penderia dan peralatan yang berbeza dipasang untuk pemeriksaan, pemantauan, pengukuran alam sekitar atau tugas industri lain yang ditetapkan. Konfigurasi yang tersedia bergantung pada seni bina robot dan keperluan peralatan.
Bagaimanakah data pemeriksaan boleh digunakan selepas rondaan robotik?
Imej yang dikumpul dan bacaan penderia boleh dikaitkan dengan lokasi dan tempat pemeriksaan, kemudian disemak untuk keadaan yang telah ditetapkan. Rekod sejarah juga boleh menyokong perbandingan antara kitaran pemeriksaan dan membantu mengatur kerja susulan.
Adakah operasi autonomi menghilangkan keperluan untuk pengendali?
Tak semestinya. Automasi boleh mengurangkan kawalan manual yang berterusan, tetapi pengendali mungkin masih diperlukan untuk penyeliaan, pengendalian pengecualian, penyelenggaraan, penemuan luar biasa dan tugas di luar keupayaan operasi yang ditentukan oleh robot.
Apakah persekitaran yang boleh digunakan oleh robot berkaki empat perindustrian?
Aplikasi yang berpotensi termasuk kilang, bengkel, terowong, kemudahan perindustrian, tapak infrastruktur, kawasan luar yang tidak rata dan lokasi lain yang memerlukan pemeriksaan mudah alih atau pengumpulan data. Kesesuaian sebenar bergantung pada keadaan persekitaran dan spesifikasi platform.
Bincangkan Projek Robotik Berempat
Kongsi keadaan rupa bumi, tugas pemeriksaan, keperluan peralatan, berat muatan, persekitaran operasi atau fungsi autonomi yang diperlukan untuk aplikasi anda.
hubungi kami untuk membincangkan keperluan projek anda